组会论文分享
CLOVER:生成预期与闭环视觉运动控制
CLOVER 论文分享摘要与方法图。
原始笔记 2024-10-28 修订于
文章目录
原分享人:Qu Yunjin(屈云进)。原记录时间:2024-10-28。2026-10-22 整理并入个人主页。内容保留原记录的研究背景与判断;文献覆盖以原记录时期为准。
Closed-Loop Visuomotor Control with Generative Expectation for Robotic Manipulation
分享摘要
分享摘要:这篇论文提出了一个名为 CLOVER 的闭环视觉运动控制框架,旨在解决机器人在执行长期复杂任务时面临的挑战。
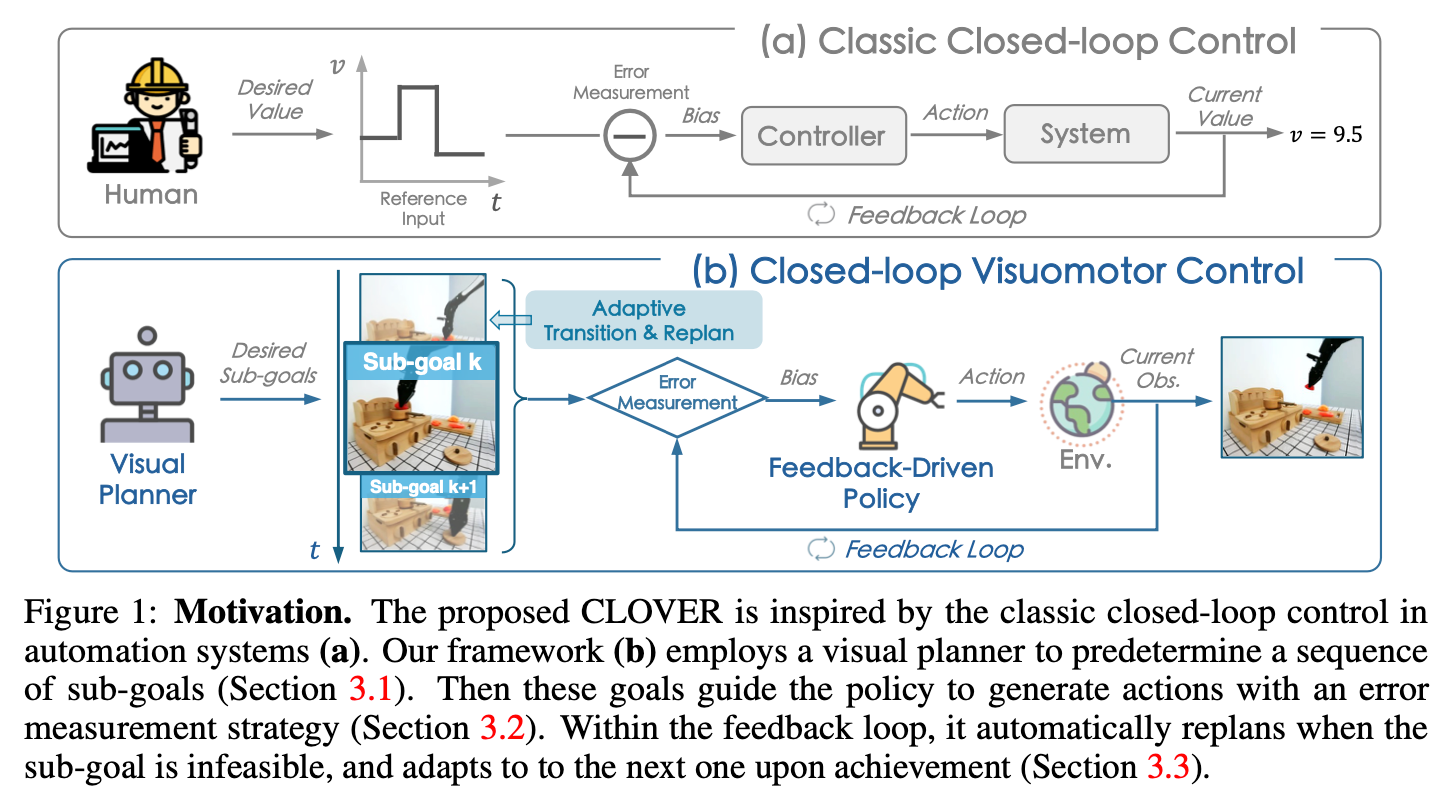
原始记录
来源:OpenVisualLab 原始笔记。原仓库、版本差异及未完成的记录保留在本地历史档案。